

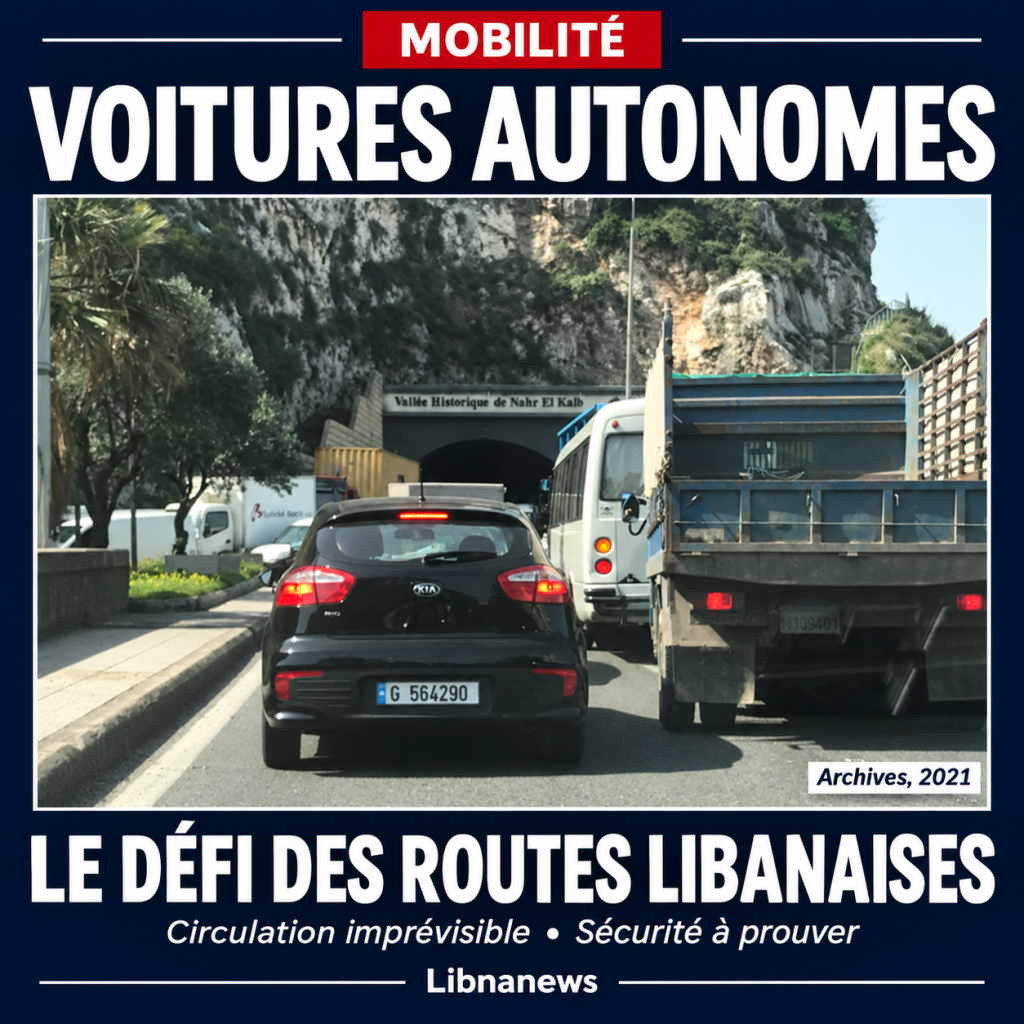
Автономные автомобили в Ливане, посреди скутеров, смены линий и приоритетов договаривались у рога: изображение готово улыбнуться. Однако это вызывает серьезный технический вопрос. Может ли система, способная ездить в определенных городах, столкнуться с «фадвой», этим дорожным расстройством, знакомым ливанским автомобилистам? Ни одно местное эссе, задокументированное в рекламных объявлениях, не позволяет ответить на результат. Однако критерии, подлежащие проверке, известны.
Объявления, представленные Nvidia в Берлине 21 октября 2026 года, дают новую информацию по этому вопросу. Несколько европейских производителей и операторов разрабатывают использование своей платформы Hyperion и программного обеспечения Alpamayo. К ним относятся Volvo Cars, Mercedes-Benz, Volkswagen Commercial Vehicles, Bolt и Einride. Их сближение открывает программы развития. Это не подтверждает их способность циркулировать повсюду.
Автономные автомобили в Ливане: все зависит от периметра
Термин «автономный» охватывает очень разные возможности. На уровне 2 система может влиять на направление и скорость, но водитель по-прежнему отвечает за мониторинг. На уровне 3 он должен быть в состоянии возобновить вождение по запросу. На уровне 4 система предполагает невмешательство водителя-человека в предполагаемую зону эксплуатации.
Этот район может сочетать в себе географический район, типы трасс, движение или погодные условия. Поэтому автомобиль, авторизованный по определенному маршруту, не становится, просто изменяя пункт назначения, транспортным средством, пригодным для всех ливанских дорог. Соответствующий вопрос касается точной конфигурации, а не общей способности «искусственного интеллекта».
Это различие меняет сценарий возможного развертывания. Услуга, ограниченная улицами в определенное время и с ограниченной скоростью, представляет собой другую проблему для бесплатного путешествия между Бейрутом и горной деревней. Это примеры возможных периметров, не объявленных проектов для Ливана.
Фадва становится серией ситуаций для тестирования
Для инженеров перегруженный перекресток — это не просто образ хаоса. Следует различать транспортные средства, планировать их движение и поддерживать запас прочности. Система также должна идентифицировать менее заметных пользователей: пешехода за утилитой, мотоцикла в узком пространстве или велосипедиста, замаскированного движением.
По ливанскому сценарию, который нужно оценить, представим себе автомобиль, остановившийся в двойной очереди. Автомат должен определить, уйдет ли он, можно ли открыть дверь и остается ли ее превышение безопасным. Другим сценарием будет пересечение без эксплуатируемых вывесок. Третий тестирует действия человека, который временно управляет транспортными средствами. В этих примерах описывается необходимая программа испытаний, которая еще не была выполнена.
Трудным моментом является неопределенность. Водитель может прочесть нерешительность или жест в качестве приглашения. Эта интерпретация остается безупречной. Автоматизированная система должна перевести имеющуюся информацию в возможные траектории, после чего выбрать маневр, совместимый с ее пределами и применимыми правилами.
Поэтому было бы заблуждением объявить, что автономный автомобиль обязательно останется заблокированным на первой круговой развязке. Было бы также неразумно говорить, что с самого начала он будет контролировать локальные взаимодействия. Поведение зависит от программного обеспечения, датчиков, используемых данных и условий, для которых оценивалось все.
Притормозите, остановитесь или откажитесь от путешествия
Транспортное средство без водителя также должно быть в состоянии управлять ситуацией, с которой оно больше не может нормально справляться. Основы безопасности для тестирования обеспечивают резервную реакцию на снижение риска. В зависимости от контекста это может означать замедление, остановку или присоединение к более безопасному месту.
Применительно к многолюдной улице это требование вызывает конкретную трудность. Иногда остановка защищает пассажиров и других пользователей. Плохо расположенный, он также может препятствовать прохождению или осложнять аварийное реагирование. Поэтому при оценке необходимо учитывать, как остановиться, а не только способность тормозить.
Для оператора непрерывность обслуживания становится отдельной проблемой от обычного вождения. Кто вмешивается, когда автомобиль не может двигаться дальше? Как информируют пассажиров? Какая процедура позволяет обезопасить и затем переместить автомобиль? Эти вопросы относятся к эксплуатации флота. Они не исчезают, потому что у руля больше нет водителя.
Почему европейские программы начинаются с данных
Болт планирует начать сбор данных о вождении в Мадриде в 2027 году с разрешения регулирующих органов. Этот шаг должен помочь в разработке и проверке технологии. Компания также представляет европейскую программу с не менее чем 25 000 будущих автомобилей Lucid, способных работать на уровне 4.
График времени поучительный. Оператор должен сначала объявить сбор и валидацию, адаптированную к соответствующим маршрутам. Он не представляет этот флот уже на вооружении. Местная адаптация является частью проекта даже на отдельных европейских рынках.
Nvidia описывает с Halos SAFE цепочку оценки, объединяющую моделирование, тестирование программного и аппаратного обеспечения, дорожные испытания и мониторинг парка. Заявленная цель заключается в получении измеримых и отслеживаемых доказательств безопасности. Эта структура остается инструментом для разработчиков, отличным от административного разрешения для данной услуги.
Пройденных километров недостаточно
Для сравнения двух систем было бы недостаточно километров или столкновений, не зная условий движения. Скорость, плотность трафика и тип маршрута влияют на ситуацию. Успешная демонстрация не дает информации обо всех редких или сложных случаях.
Американские системы отчетности о несчастных случаях также показывают важность точных определений. Они отличают автоматизированные системы от вспомогательных средств уровня 2 и сообщают об ограничениях собранных данных. Валовой счет не должен быть преобразован в классификацию безопасности между операторами.
Поэтому для того, чтобы судить о возможном ливанском эксперименте, полезная информация будет весьма конкретной: разрешенная поездка, исключенные условия, необходимые вмешательства и наблюдаемые инциденты. Следует также определить оператора, применимую страховку и средства обслуживания пассажиров.
Первым заслуживающим доверия испытанием в Ливане будет не отправка одного автомобиля в пробку, чтобы увидеть, понимает ли он страну. Он начнется с объявленного периметра, обрамленных испытаний и проверяемых критериев успеха. Именно на этих элементах, до сих пор отсутствующих в европейских объявлениях о ливанской территории, можно было бы построить настоящий местный календарь.

Комментарии